04变换(模型、视图、投影)
MVP变换
MVP变换用来描述视图变换的任务,即将虚拟世界中的三维物体映射(变换)到二维坐标中。
MVP变换分为三步:
- 模型变换(model tranformation):将模型空间转换到世界空间(找个好的地方,把所有人集合在一起,摆个pose)
- 摄像机变换(view tranformation):将世界空间转换到观察空间(找到一个放相机的位置,往某一个角度去看)
- 投影变换(projection tranformation):将观察空间转换到裁剪空间(茄子!)
在这之后,还有一个#视口变换
视图变换(View)
视图变换的目的是变换Camera位置到原点,上方为Y,观察方向为-Z,即
\begin{align}M_{view}&=R_{view}T_{view}\\ &=\begin{bmatrix} x_{\hat{g}\times\hat{t}}& y_{\hat{g}\times\hat{t}}& z_{\hat{g}\times\hat{t}}& 0\\ x_{t}& y_{t}& z_{t}& 0\\ x_{-g}& y_{g}& z_{-g}& 0\\ 0& 0& 0& 1\end{bmatrix} \begin{bmatrix}1& 0& 0& -x_{e}\\ 0& 1& 0& -y_{c}\\ 0& 0& 1& -z_{c}\\ 0& 0& 0& 1\end{bmatrix}\end{align}
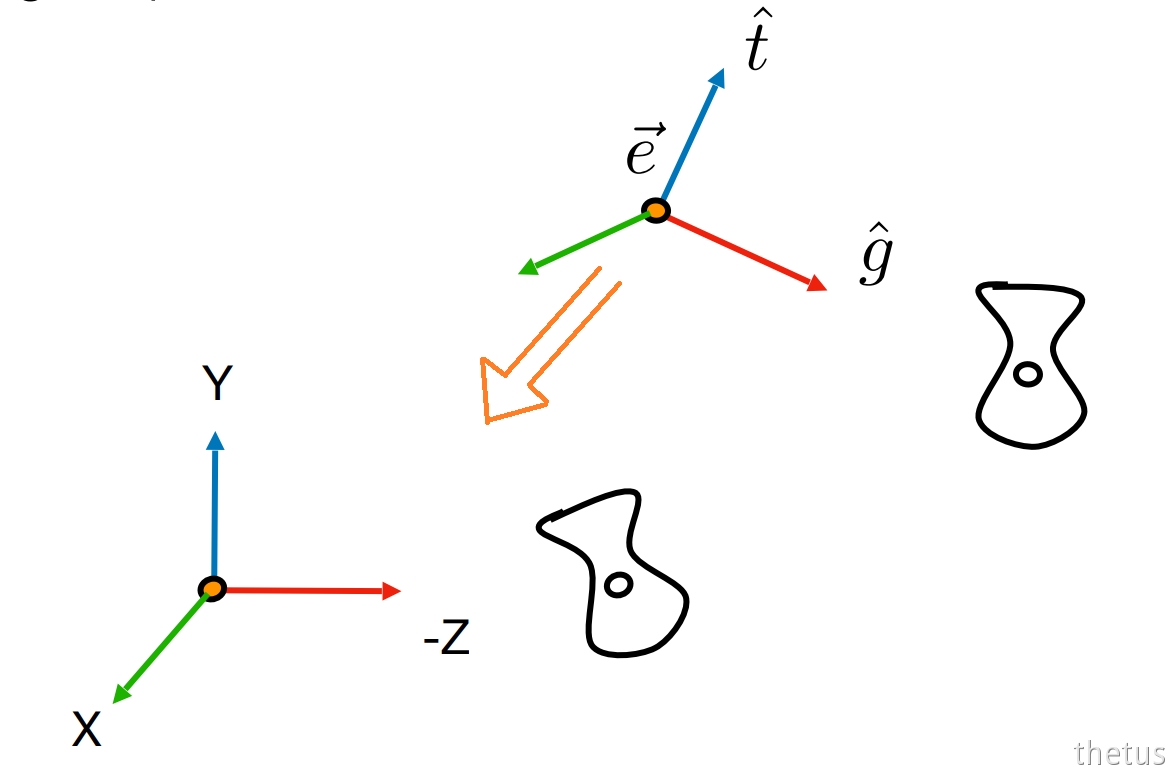
定义Camera:
- Camera位置 \vec{e}
- 观察方向 \hat{g}
- 视点上方向 \hat{t}
规定:
- Camera的y轴正方向向上,z轴方向是-\vec{x}\times\vec{y} (右手系)
- 对物体进行运动,摄像机会跟随着一起运动保持相对位置不变。
变换Camera位置到原点,上方为Y,观察方向为-Z:
- 把 \vec{e} 移动到标准位置:T_{view}=\begin{bmatrix}1& 0& 0& -x_{e}\\ 0& 1& 0& -y_{c}\\ 0& 0& 1& -z_{c}\\ 0& 0& 0& 1\end{bmatrix}(因为朝原点移动,所以为负)
- 旋转 \hat{g} 到**-Z**, \vec{t} 到Y,\hat{g}\times\vec{t}到X:R_{view}=\begin{bmatrix}x_{\hat{g}\times\hat{t}}& y_{\hat{g}\times\hat{t}}& z_{\hat{g}\times\hat{t}}& 0\\ x_{t}& y_{t}& z_{t}& 0\\x_{-g}& y_{g}& z_{-g}& 0\\ 0& 0& 0& 1\end{bmatrix}
推导:这个过程是旋转X到\hat{g}\times\hat{t},Y到 \hat{t} ,Z到-\hat{g}的逆过程。所以 R_{view} 是这个逆过程的逆矩阵(正交矩阵的逆是转置矩阵):
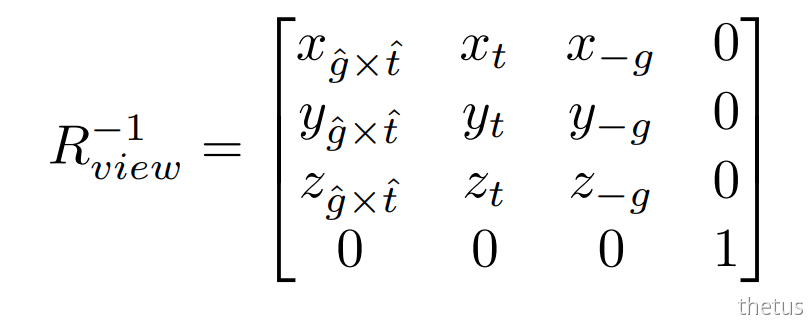
模型变换和视图变换经常被一起叫作模型视图变换(ModelView Translation)
投影变换(Projection)
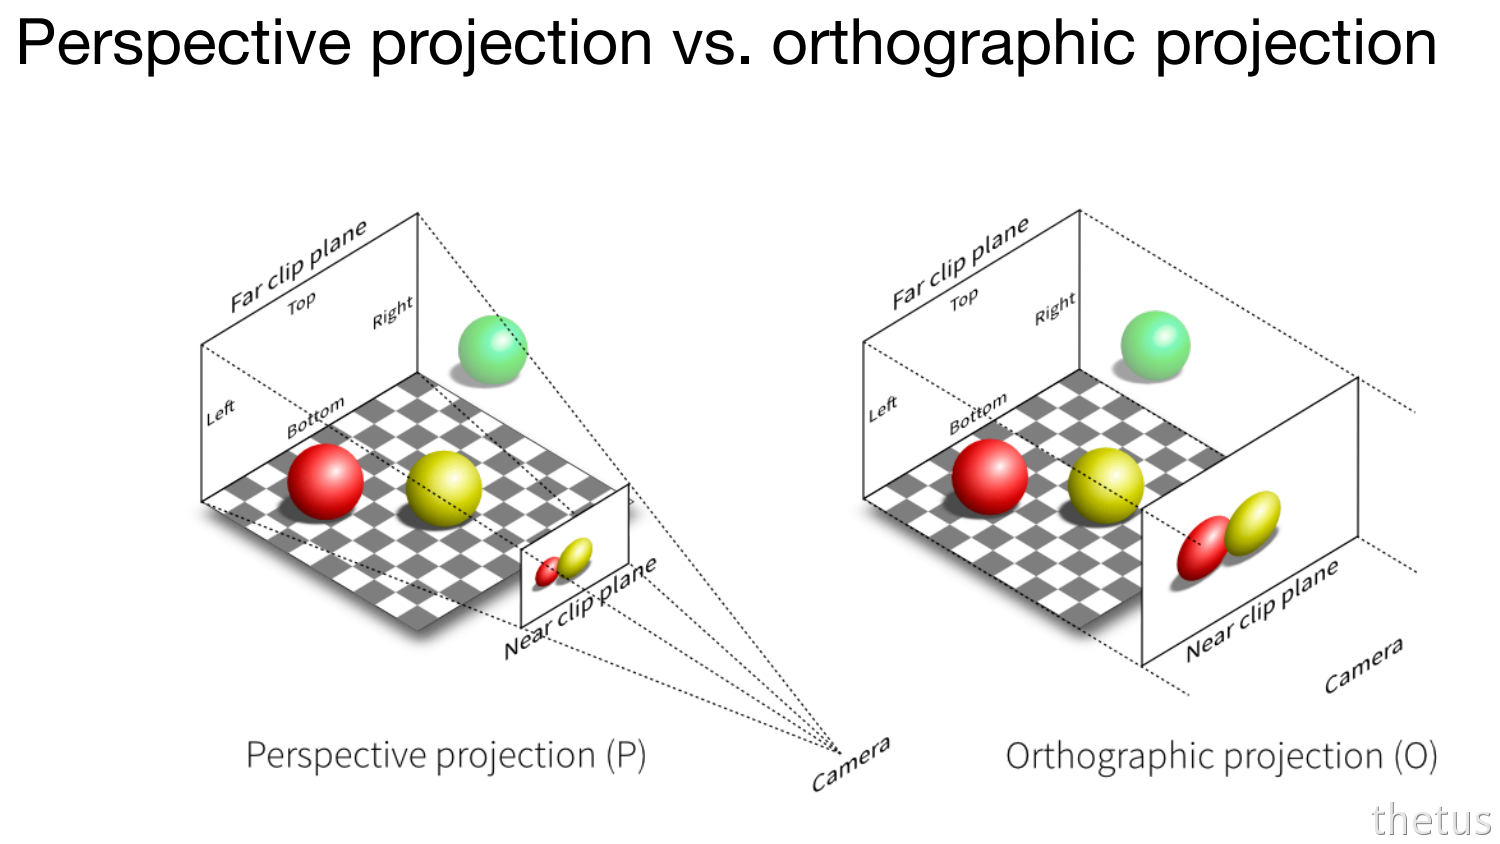
投影变换分为两种:
- 正交投影变换:透视线平行
- 透视投影变换:透视线相交,近大远小
正交投影
\begin{align}M_{ortho}&=\begin{bmatrix}\frac{2}{r-l}& 0& 0& 0\\ 0& \frac{2}{t-b}& 0& 0\\ 0& 0& \frac{2}{n-f}& 0\\ 0& 0& 0& 1\end{bmatrix} \begin{bmatrix}1& 0& 0& -\frac{r+L}{2}\\ 0& 1& 0& -\frac{t+b}{2}\\ 0& 0& 1& -\frac{n+f}{2}\\ 0& 0& 0& 1\end{bmatrix}\\\\ &=\begin{bmatrix}\frac{2}{r-l}& 0& 0& -\frac{r+l}{r-l}\\ 0& \frac{2}{t-b}& 0& -\frac{t+b}{t-b}\\ 0& 0& \frac{2}{n-f}& -\frac{n+f}{n-f}\\ 0& 0& 0& 1\end{bmatrix}\end{align}
正交投影的核心:用一个立方体框住物体的[l,r]\times[b,t]\times[f,n],把这个立方体变换到标准正方体[-1,1]^{3}中。
变换顺序:先移动(中点移动到原点),再缩放(基向量缩放比例为\frac{2}{长/宽/高} )。
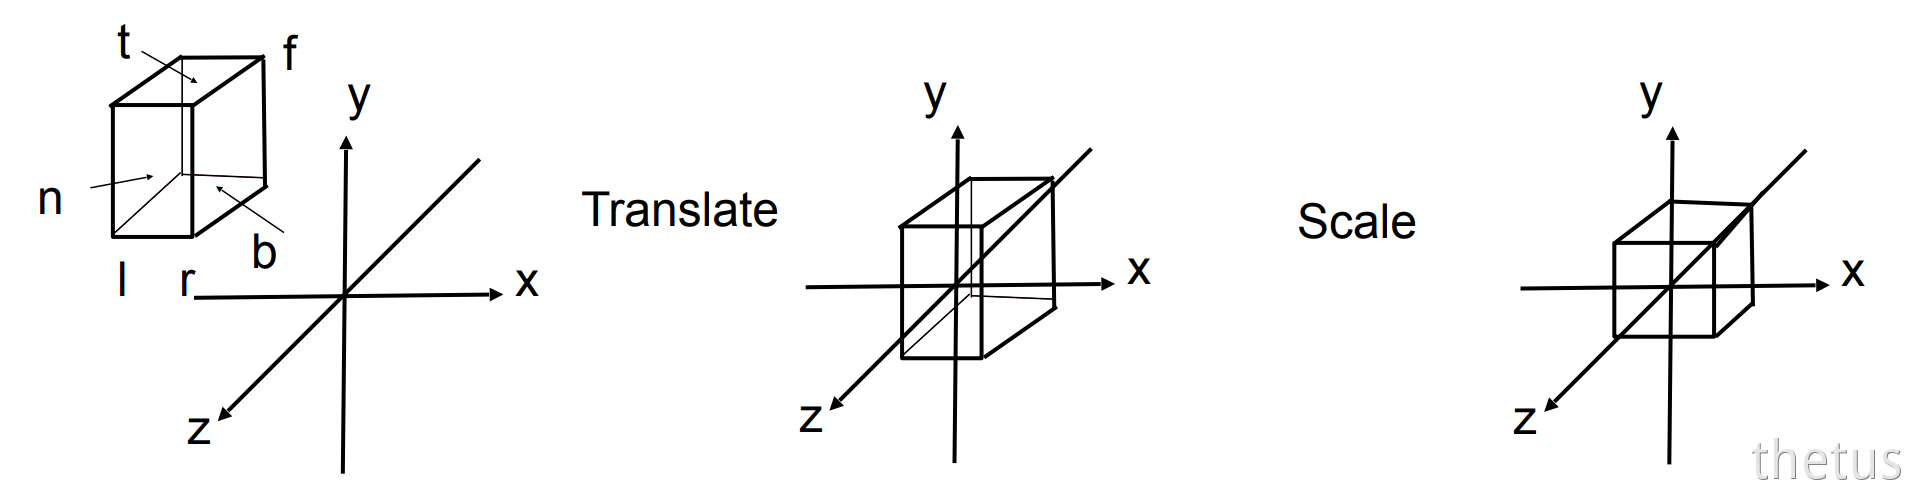
注意事项:
- 右手系:n>f
- OpenGl是左手系
透视投影
\begin{align}M_{per}&=M_{ortho}M_{persp\rightarrow -ortho}\\\\ &=\begin{bmatrix}\frac{2}{r-l}& 0& 0& -\frac{r+l}{r-l}\\ 0& \frac{2}{t-b}& 0& -\frac{t+b}{t-b}\\ 0& 0& \frac{2}{n-f}& -\frac{n+f}{n-f}\\ 0& 0& 0& 1\end{bmatrix}\begin{bmatrix}n& 0& 0& 0\\ 0& n& 0& 0\\ 0& 0& n+f& -nf\\ 0& 0& 1& 0\end{bmatrix}\\\\ &=\begin{bmatrix}\frac{2n}{r-l}& 0&\frac{l+r}{l-r}& 0\\ 0& \frac{2n}{t-b}& \frac{b+t}{b-t}& 0\\ 0& 0& \frac{f+n}{n-f}& \frac{2fn}{f-n}\\ 0& 0& 1& 0\end{bmatrix}\end{align}
透视投影的核心:用“远平面”和“近平面”框住物体,先把“远平面”向“近平面“挤压,然后做一次正交投影。
即透视投影分为两步:
-
将透视投影转化为正交投影
-
将正交投影转换到正则立方体
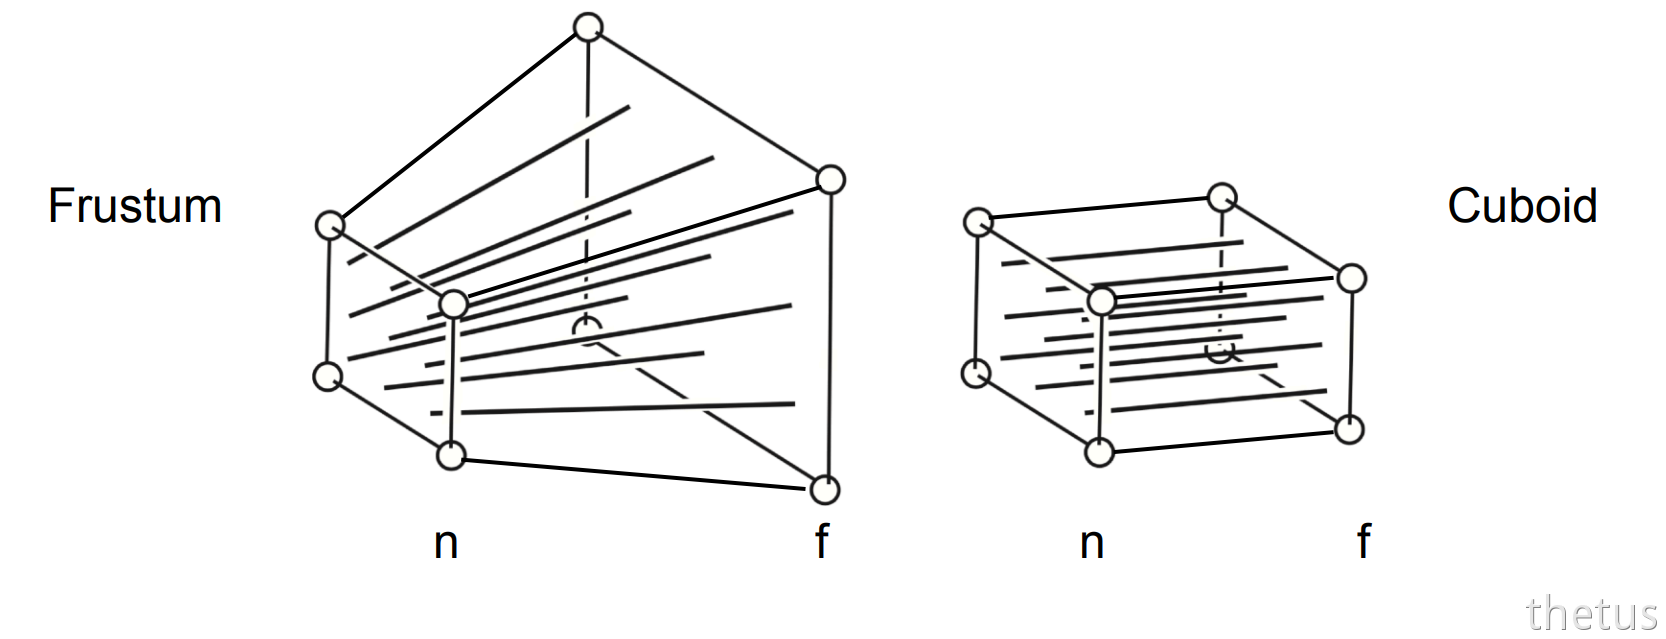
研究挤压:
规定:
- 挤压过程中,近平面和远平面的z值不发生变换(中间要发生变化)
- 挤压过程中,远平面中心原点(x,y)^{T}不发生变化
挤压过程中的x,y变化的比例关系:
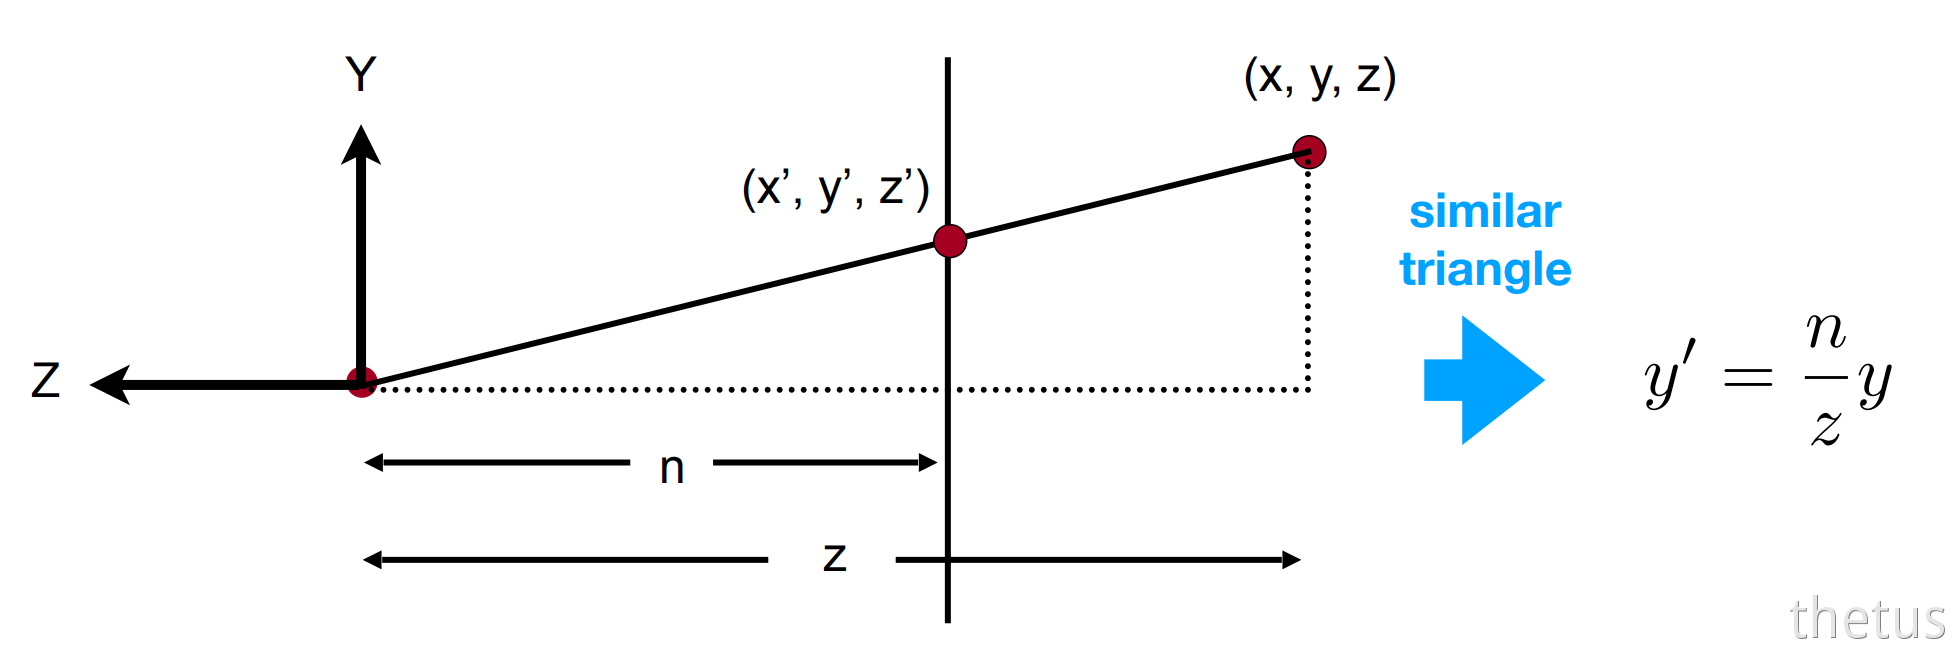
x同理。
y' = \frac{n}{z}y,~~x'=\frac{n}{z}x
用齐次坐标描述任一点的坐标变换:
\begin{align}\begin{bmatrix}x\\ y\\ z\\ 1\end{bmatrix}\rightarrow\begin{bmatrix}nx/z\\ ny/z\\ unknown\\ 1\end{bmatrix}=\begin{bmatrix}nx\\ ny\\ z\cdot unkown\\ z\end{bmatrix}\end{align}
把这个变换用齐次坐标矩阵表示:
M(4\times 4)\begin{bmatrix}x\\ y\\ z\\ 1\end{bmatrix}==\begin{bmatrix}nx\\ ny\\ z\cdot unkown\\ z\end{bmatrix}
根据矩阵乘法,可以写出M的大致形式:
M=\begin{bmatrix}n& 0& 0& 0\\ 0& n& 0& 0\\ ?& ?& ?& ?\\ 0& 0& 1& 0\end{bmatrix}
代入上面提到的两种点:
- 近平面或远平面上的任一点(令unknown=n,z=n):M\begin{bmatrix}x\\ y\\ n\\ 1\end{bmatrix}=\begin{bmatrix}nx\\ ny\\ n^{2}\\ n\end{bmatrix} 根据矩阵乘法行操作:M第三行\begin{bmatrix}x\\ y\\ n\\ 1\end{bmatrix}=n^{2} 因为不涉及旋转,所以第三行与x,y无关。\begin{bmatrix}0& 0& A& B\end{bmatrix}\begin{bmatrix}x\\ y\\ n \\ 1\end{bmatrix}=n^{2} 即:An+B=n^{2}
- 远平面的原点(令x=0,y=0,z=f):\begin{bmatrix}0\\ 0\\ f\\ 1\end{bmatrix}\rightarrow\begin{bmatrix}0\\ 0\\ f^{2}\\ f\end{bmatrix} 同理可得:Af+B=f^{2}
综上所述,
A=n+f B=-nf
求得变换矩阵为:
M_{persp\rightarrow -ortho}=\begin{bmatrix}n& 0& 0& 0\\ 0& n& 0& 0\\ 0& 0& n+f& -nf\\ 0& 0& 1& 0\end{bmatrix}
得到透视投影矩阵为:
\begin{align}M_{per}&=M_{ortho}M_{persp\rightarrow -ortho}\\\\ &=\begin{bmatrix}\frac{2}{r-l}& 0& 0& -\frac{r+l}{r-l}\\ 0& \frac{2}{t-b}& 0& -\frac{t+b}{t-b}\\ 0& 0& \frac{2}{n-f}& -\frac{n+f}{n-f}\\ 0& 0& 0& 1\end{bmatrix}\begin{bmatrix}n& 0& 0& 0\\ 0& n& 0& 0\\ 0& 0& n+f& -nf\\ 0& 0& 1& 0\end{bmatrix}\\\\ &=\begin{bmatrix}\frac{2n}{r-l}& 0&\frac{l+r}{l-r}& 0\\ 0& \frac{2n}{t-b}& \frac{b+t}{b-t}& 0\\ 0& 0& \frac{f+n}{n-f}& \frac{2fn}{f-n}\\ 0& 0& 1& 0\end{bmatrix}\end{align}
视口变换
视口变换
将处于标准平面映射到屏幕分辨率范围之内,即[-1,1]^2->[0,width]*[0,height], 其中width和height指屏幕分辨率大小
视锥
视锥表示看起来像顶部切割后平行于底部的金字塔的实体形状。这是透视摄像机可以看到和渲染的区域的形状。
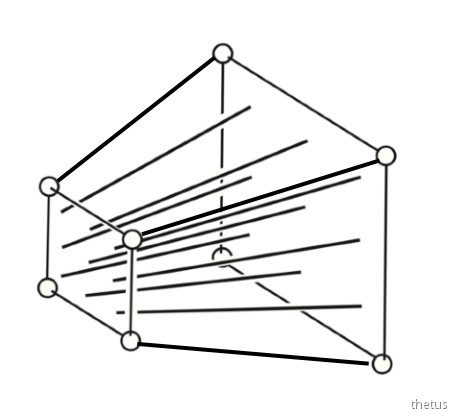
定义视锥:
- 长宽比 Aspect
- 垂直的角度 FovY
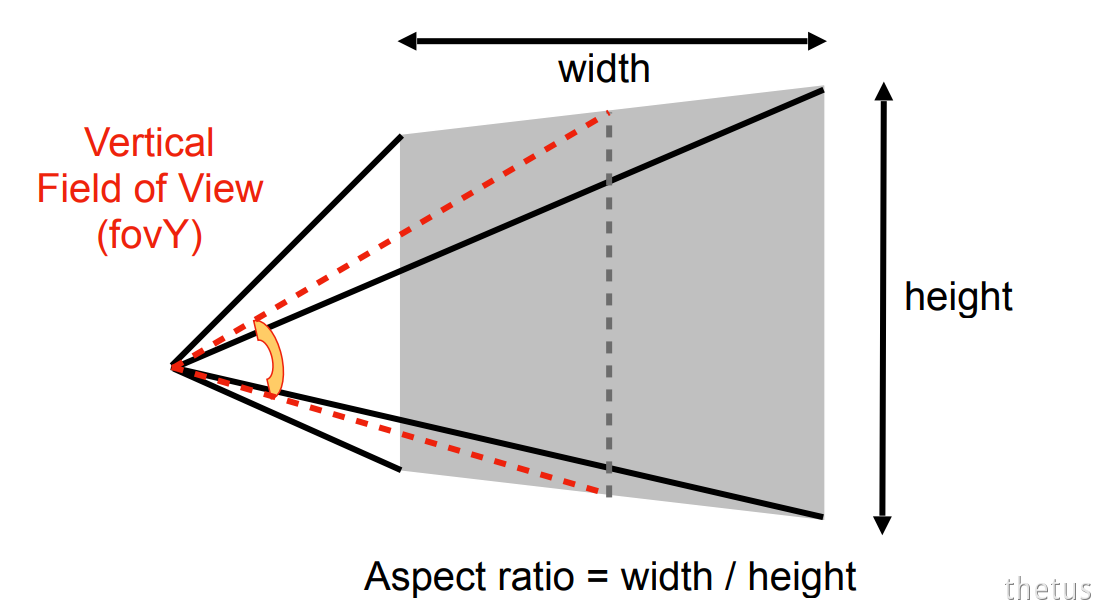
利用视锥得到物体长宽高:
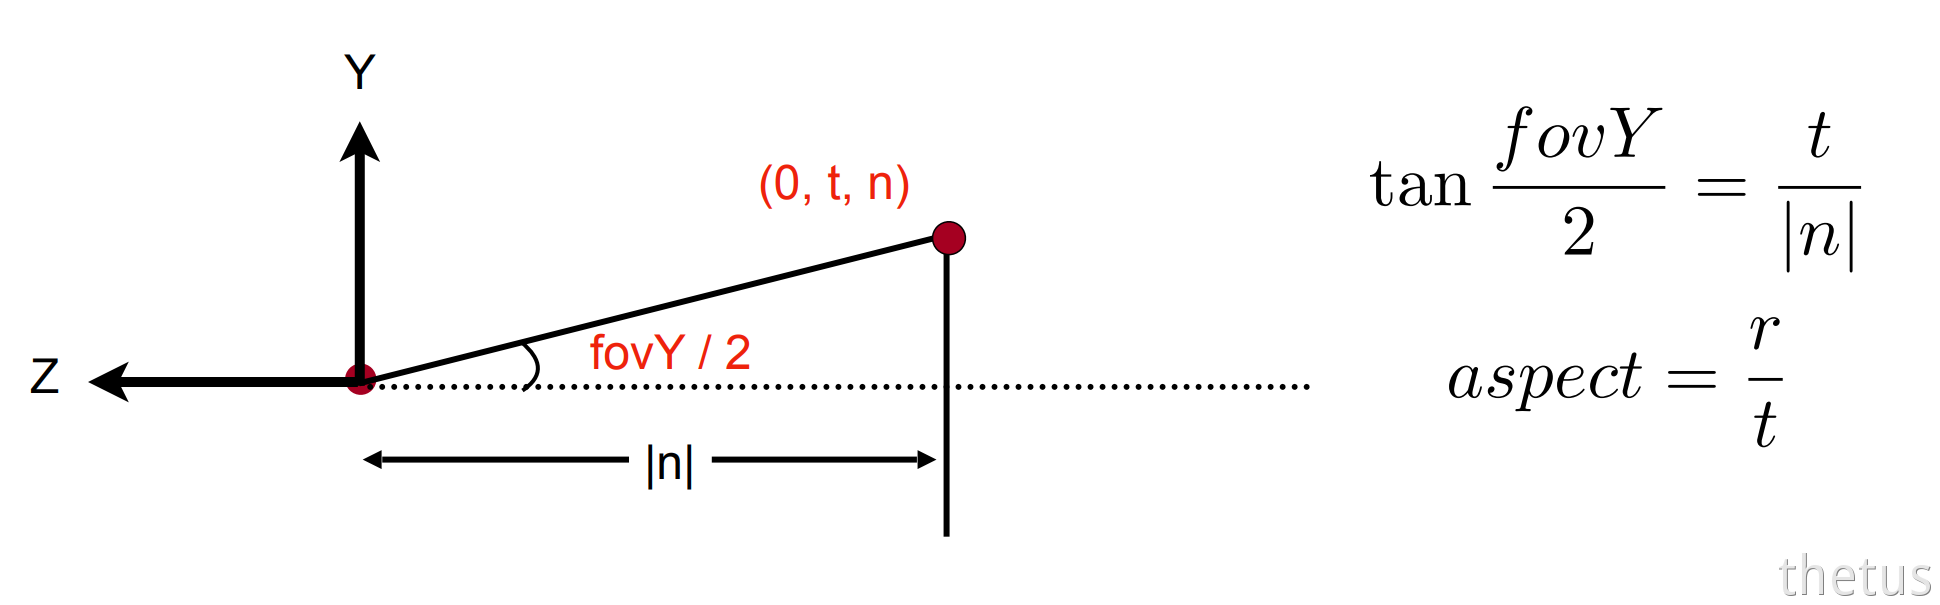
屏幕(Screen)
- 二维数组,数组元素为像素
- 典型的光栅成像设备
光栅(Raster)
- 德语中的屏幕
- 画在屏幕上
像素(Pixel <- PIcture element)
- 像素是一个颜色均匀的小正方形
- 颜色混合而成(红、绿、蓝)
屏幕空间
认为屏幕左下角是原点,向右是x,向上是y
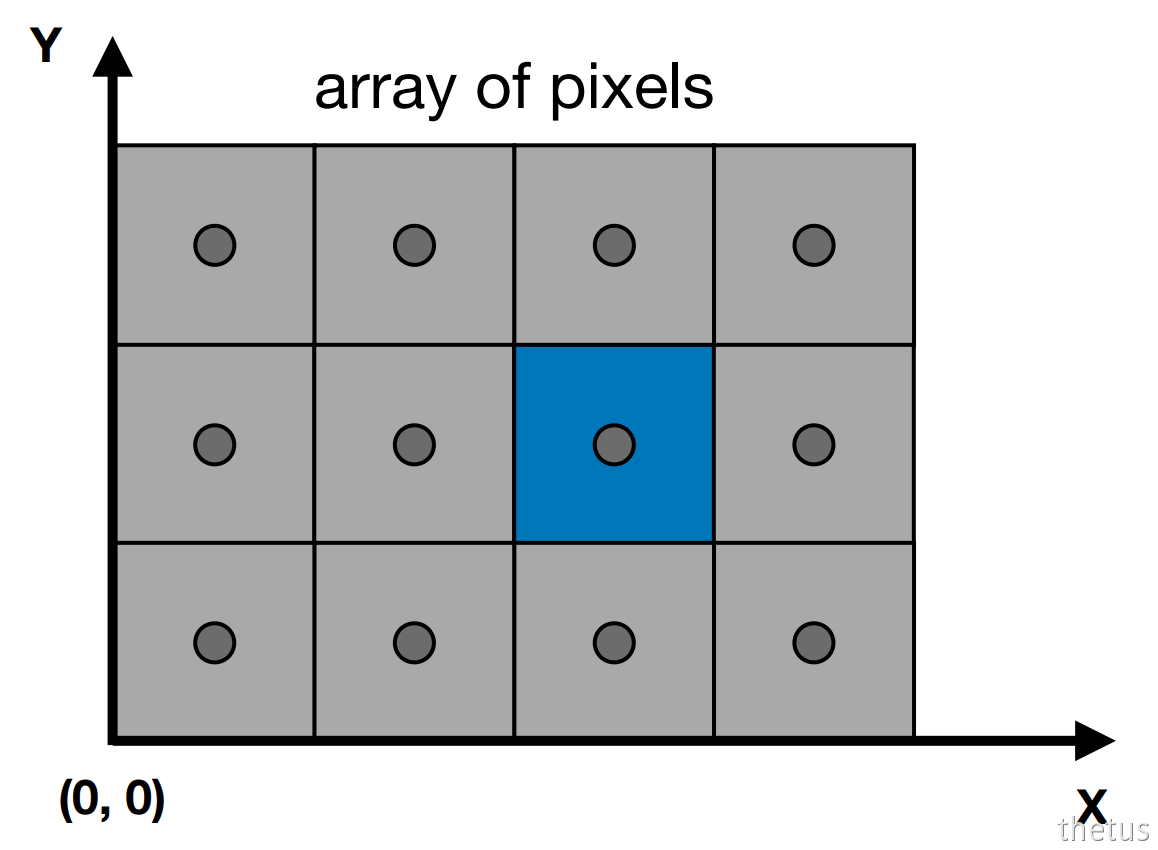
规定:
- 像素坐标(Pixel's indices)是(x, y)形式,x, y都是整数。
- 所有的像素都在(0, 0)到(width-1, height-1)之间
- 像素的中心:(x+0.5, y+0.5)
- 整个屏幕覆盖(0,0)to(width,height)
视口变换
要做的事情:
先不考虑z轴,把MVP后处于标准立方体[-1,1]^{3}映射到屏幕上。即
[-1, 1]^{2}\rightarrow [0,width]\times [0,height]
M_{viewport}=
\begin{bmatrix}\frac{width}{2}& 0& 0& \frac{width}{2}\\
0& \frac{height}{2}& 0& \frac{height}{2}\\
0& 0& 1& 0\\
0& 0& 0& 1\end{bmatrix}
总结:把虚拟世界的任意可视物体转换到屏幕:
M=M_{view}M_{per}M_{cam}M_{model}